

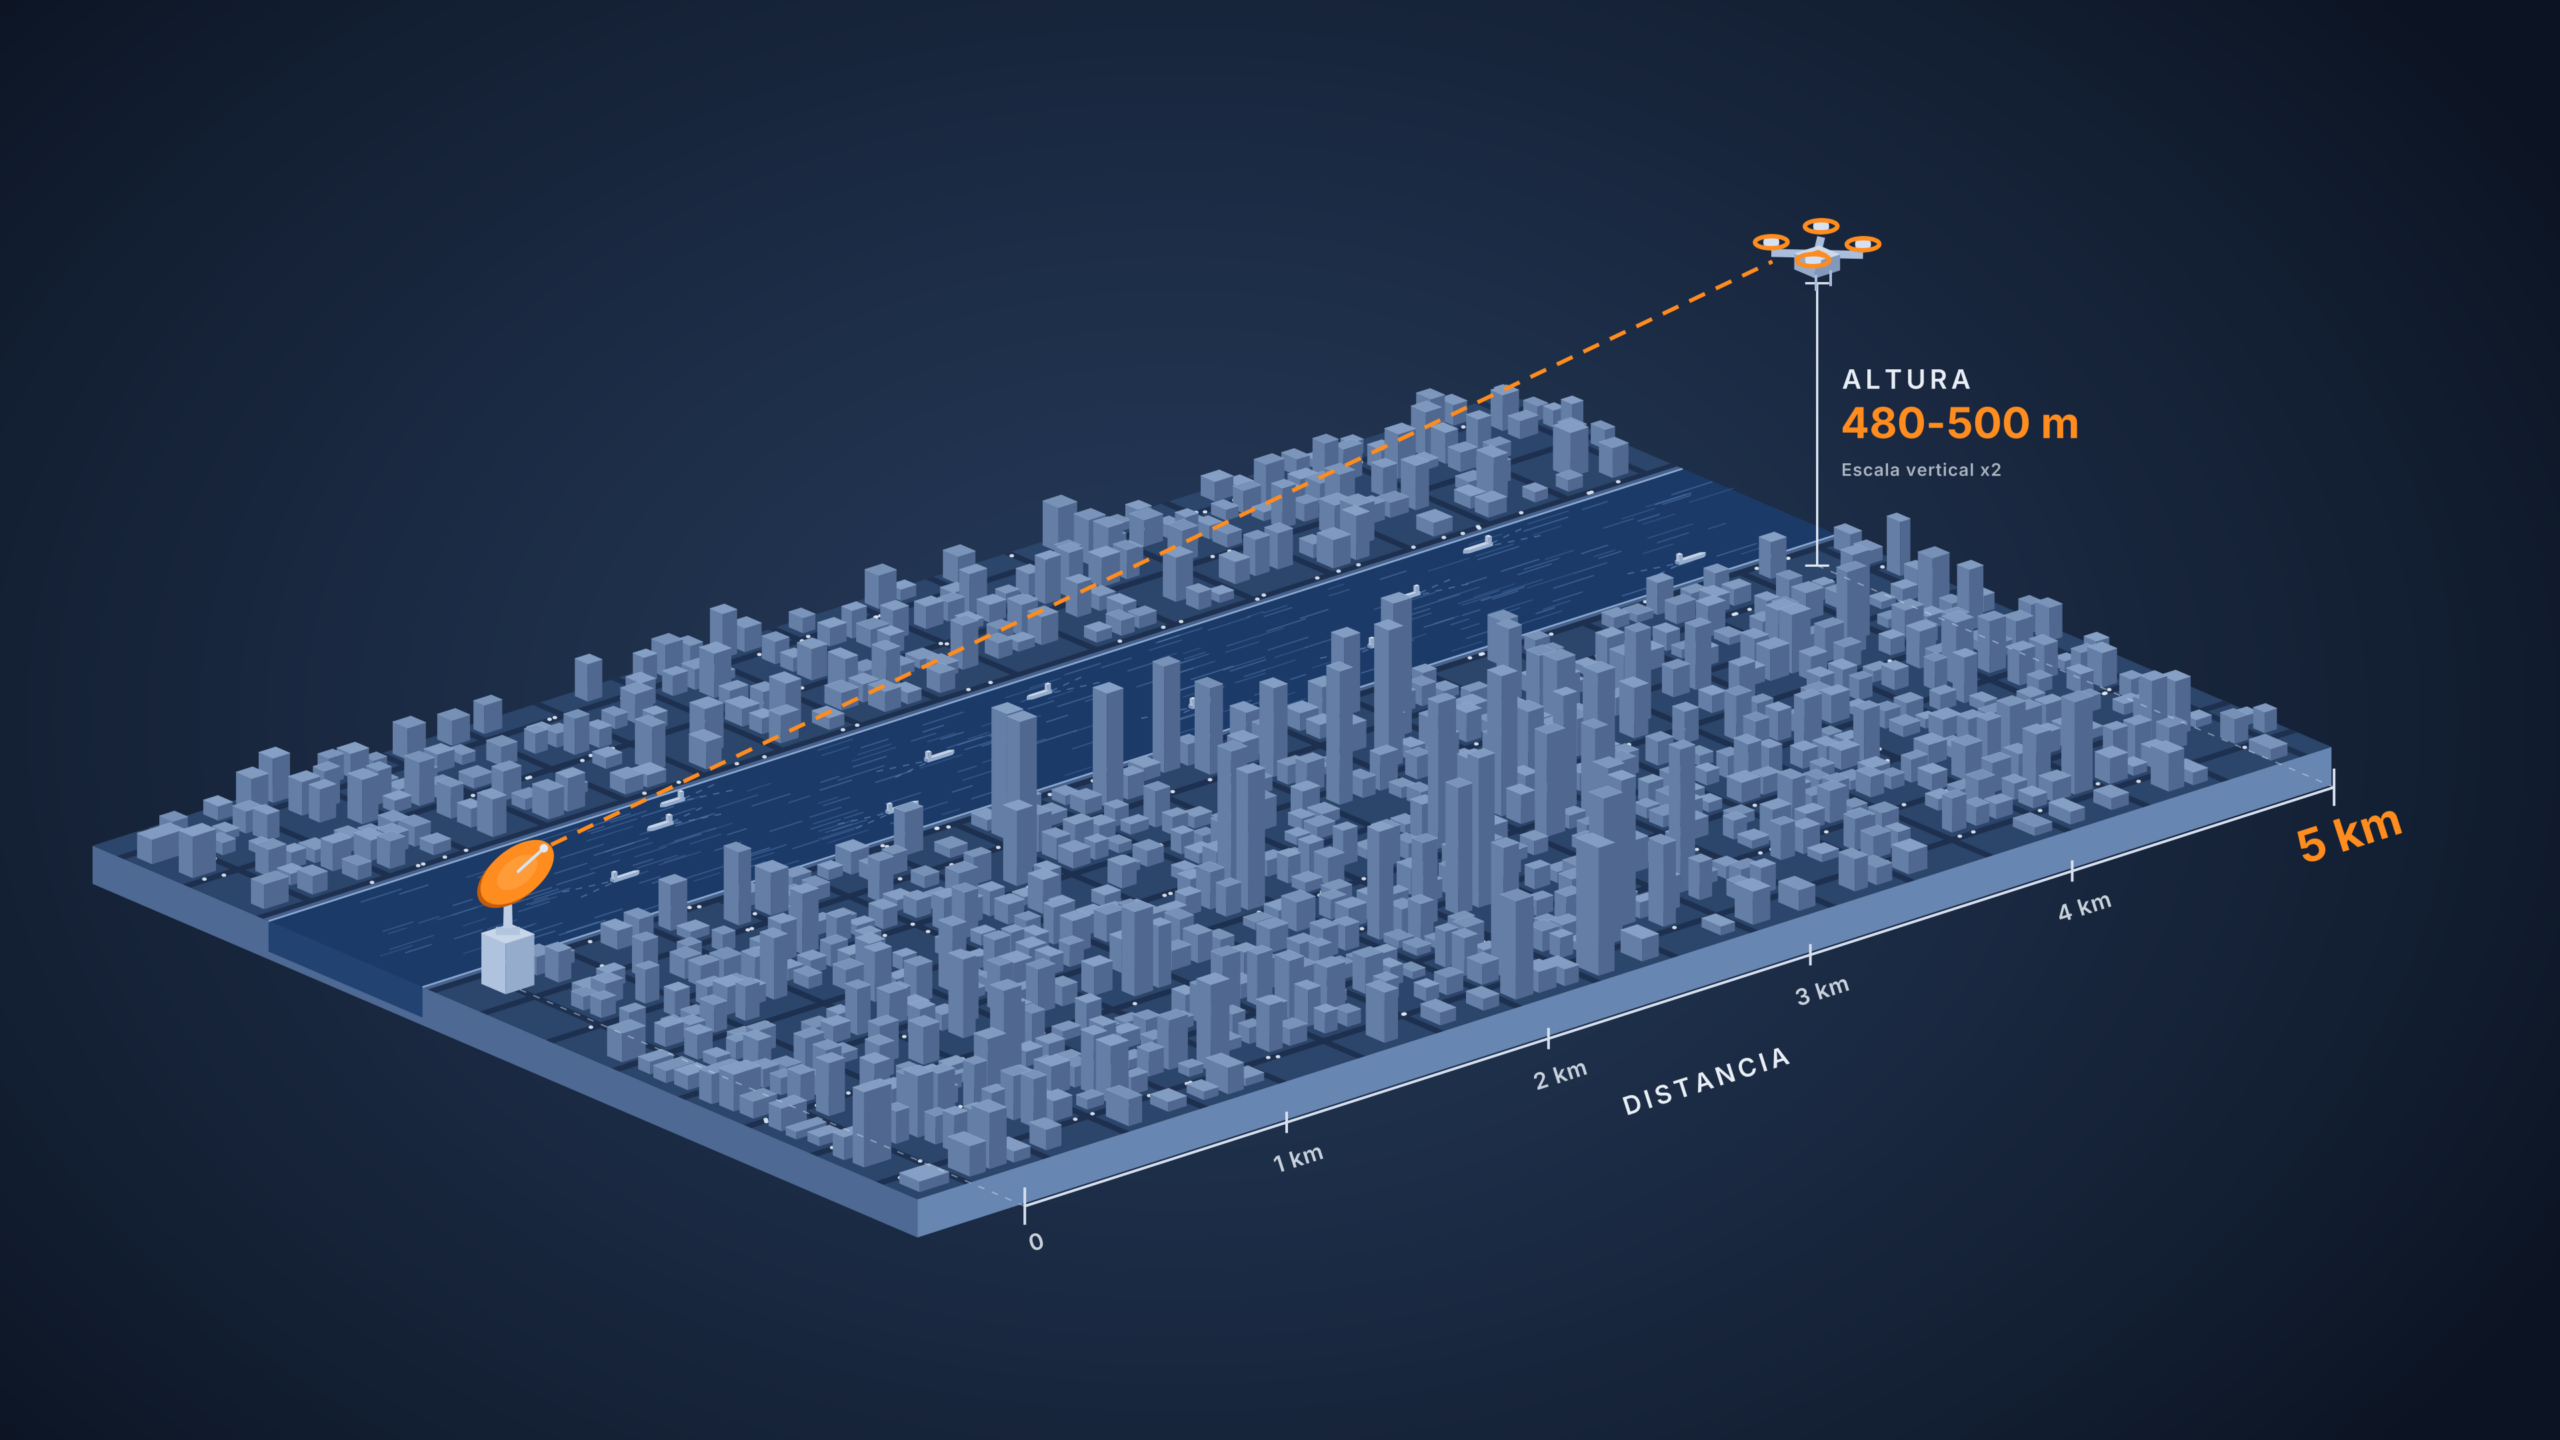
Un DJI Phantom 4 fue detectado y seguido hasta 5 kilómetros por un radar de banda S instalado en un tejado, con el dron volando en línea recta en dirección radial al equipo. Una revisión de 33 estudios, publicada en 2026 en el International Journal of Critical Infrastructure Protection, sitúa en la distancia entre ese rendimiento de ensayo y el rendimiento en campo el principal problema sin resolver de la detección de drones.
Cinco tecnologías, cinco límites
La revisión, firmada por Stephanie L. Johnson, Hunter D. Moore y Michael D. Porter, analiza estudios de 2015 a 2025 sobre electroóptica e infrarrojo (EO/IR, cámaras de luz visible e infrarroja), radar, LiDAR (pulsos láser para medir distancias), acústica y radiofrecuencia. Evalúa cada una por alcance, probabilidad de detección, falsas alarmas, robustez frente al clutter (ecos no deseados del suelo, los edificios o la vegetación), latencia y coste, tamaño y consumo en condiciones de obstáculos. Trata además la viabilidad de despliegue, con integración y mantenimiento incluidos, como criterio de primer orden.
Los límites son distintos en cada caso. El EO/IR pierde con oclusiones, es decir, cuando algo tapa al dron, y con mala iluminación. El radar tiene problemas con blancos de poca sección radar (RCS), que devuelven poca energía al receptor, y con multitrayecto, cuando la señal rebota en el entorno y llega por varios caminos. En acústica, el ruido ambiente recorta el alcance. El LiDAR es sensible al entorno y consume muchos recursos.
La radiofrecuencia es la más cercana al mundo de las telecomunicaciones: localiza al dron a través de las señales que intercambia con su mando. Si la plataforma es autónoma y no transmite, no hay nada que escuchar.
Qué miden los ensayos
El radar del Beijing Institute of Technology, una universidad china, descrito en IET Radar, Sonar & Navigation en 2021, es un equipo MIMO (varias antenas que transmiten y reciben a la vez), pulsado, de banda S (3,3 GHz), con seis elementos y 100 W de potencia de pico por canal. Los autores lo instalaron en un tejado junto al río Yangtsé, en un entorno urbano donde barcos y coches generaban detecciones propias. El Phantom 4 voló en dirección radial a 480-500 metros de altura y a 9-11 m/s, con una trayectoria elegida para evitar edificios. El radar lo siguió hasta 5 km con un error de distancia inferior a 7 metros.
Los propios autores señalan los límites. El sistema tiene dificultades con drones en estacionario, es decir, parados en el aire. A esas distancias apenas se aprecian las firmas micro-Doppler de las hélices (variaciones de frecuencia que provoca el giro de las palas), porque el radar escanea 360° y cada blanco recibe poco tiempo de iluminación.
RAD-DAR, de la Universidad Politécnica de Madrid, es un demostrador FMCW (radar de onda continua modulada en frecuencia) de banda X que diseñó y construyó el propio grupo de investigación. En 2019 siguió un Phantom 4 hasta 3 km. Son radares con bandas, formas de onda y condiciones distintas, así que sus cifras no se comparan entre sí.
Radar más EO/IR, la fusión más madura
Entre las combinaciones, la revisión identifica radar más EO/IR como la de mejor equilibrio operativo entre alcance y confirmación. El radar cubre una zona amplia y marca un candidato. La cámara, orientada a esas coordenadas, ayuda a clasificarlo. Esa fusión también pierde eficacia cuando coinciden oclusión y multitrayecto.
Los autores atribuyen parte de la brecha entre rendimiento nominal y rendimiento en campo a que los estudios se evalúan de forma poco homogénea y a que se presta poca atención a las restricciones de despliegue.
Lo que piden los autores
La revisión plantea pruebas estandarizadas con clutter realista y arquitecturas de fusión que traten la degradación del sensor como una hipótesis de diseño. Menciona trabajo preliminar en configuraciones RF-acústica, radar-acústica y trimodales, como TRIDENT, que todavía no se han evaluado con el rigor aplicado a radar más EO/IR.